在智能制造和物流行业快速发展的背景下,智能分拣机械臂作为提升作业效率的重要工具,正被广泛应用于不同场景。然而,由于各场景的工件形状、重量、速度及空间限制等因素存在差异,机械臂的使用效果往往大打折扣。因此,如何实现智能分拣机械臂的场景适配,成为用户关注的核心问题。本文将围绕场景适配的关键因素展开,结合嵌入式软件开发的技术要点,为用户提供切实可行的使用与维护建议。
一、场景适配的核心要素
智能分拣机械臂的适应性取决于多方面因素。首先,工件的形状和尺寸是决定机械臂动作路径与抓取方式的基础,不同形状的工件需要不同的末端执行器和夹具。其次,工件的重量直接影响机械臂的负载能力,如果超过额定负载,不仅可能导致动作不稳,还可能损坏设备。此外,作业环境的空间布局、地面平整度以及光照条件等,也会对机械臂的运行效率和稳定性产生重要影响。因此,用户在部署前应充分了解实际应用场景,为后续的软件和硬件调整提供依据。
二、嵌入式软件开发在场景适配中的作用
智能分拣机械臂的场景适配离不开嵌入式软件的灵活配置。嵌入式软件开发不仅决定了机械臂的控制逻辑,还影响其响应速度和系统稳定性。通过嵌入式软件的优化,可以实现对不同工件的识别、抓取路径的动态调整以及异常情况的快速处理。例如,在多品种混装的作业环境中,嵌入式软件可以根据工件的识别结果,自动切换预设的抓取模式,从而提升分拣效率。因此,合理的软件开发策略是实现场景适配的关键。
三、硬件与软件的协同优化
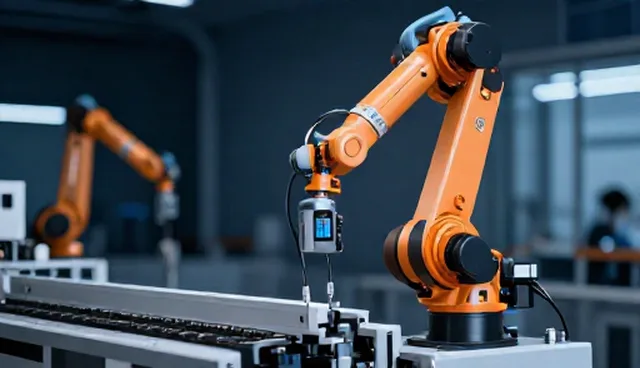
智能分拣机械臂的性能不仅依赖于硬件配置,更需要与嵌入式软件形成良好的协同优化。硬件方面,机械臂的关节结构、传感器精度和驱动系统决定了其运动范围和控制精度,而软件则负责将这些硬件特性转化为实际的控制指令。例如,在需要高精度抓取的场景中,硬件的传感器精度与软件的控制算法必须达到高度匹配,才能确保机械臂在高速运动中仍能保持稳定。因此,硬件与软件的协同设计是提升机械臂场景适配能力的重要手段。
四、使用与维护建议
为了确保智能分拣机械臂在不同场景下的稳定运行,用户在使用和维护过程中需注意多个关键点。首先,定期检查机械臂的关节连接和传动部件,确保其运行顺畅,避免因磨损导致精度下降。其次,对嵌入、式软件进行定期升级,以适配新的工件类型和作业需求。此外,还需要建立完善的维护日志,记录设备的运行状态和常见故障,以便及时发现并解决问题。良好的使用与维护习惯能够有效延长机械臂的使用寿命,并提升整体作业效率。
五、场景适配的挑战与解决方案
尽管智能分拣机械臂具有高度的灵活性,但在实际应用中仍面临诸多挑战。例如,某些特殊工件可能无法通过传统夹具抓取,导致分拣效率降低;或是在多任务并发的场景下,机械臂的调度策略可能不够优化,影响整体作业流程。针对这些问题,可以通过引入更先进的末端执行器、优化调度算法以及加强嵌入式软件的自适应能力来应对。此外,建立与用户需求紧密对接的定制化开发流程,也有助于提升机械臂在不同场景下的适应能力。
对于合肥新思路智能机器人技术有限公司,建议在智能分拣机械臂的研发与推广过程中,进一步加强嵌入式软件开发的能力,以提升设备在多场景下的适应性。同时,通过用户反馈与实际应用场景的深入分析,优化产品设计,提高产品的市场竞争力。只有在技术、服务和用户体验方面持续发力,才能在激烈的市场竞争中脱颖而出。